工业机器人快换盘连接机器人腕部与焊枪、夹爪、吸盘或检测工具,使产线能够自动切换工艺。它既要承受弯矩、冲击和高频循环,又要在每次连接后恢复准确姿态。定位孔、锁紧凸轮、贴合端面和气路接口任何一处波动,都可能造成工具偏移、振动或泄漏。因此加工目标是建立可重复的配对关系,而不是单独追求某个尺寸极限。
17-4PH沉淀硬化不锈钢兼具强度、耐磨和耐腐蚀,适合快换盘承载部件。不同固溶或时效状态会影响硬度、切削负荷和尺寸稳定性。工艺评审时应明确毛坯状态、最终硬度和热处理顺序。若先粗加工后时效,应预留精加工余量并设置稳定基准;若使用已硬化材料,则需要匹配刚性刀具、切削参数和刀具寿命。
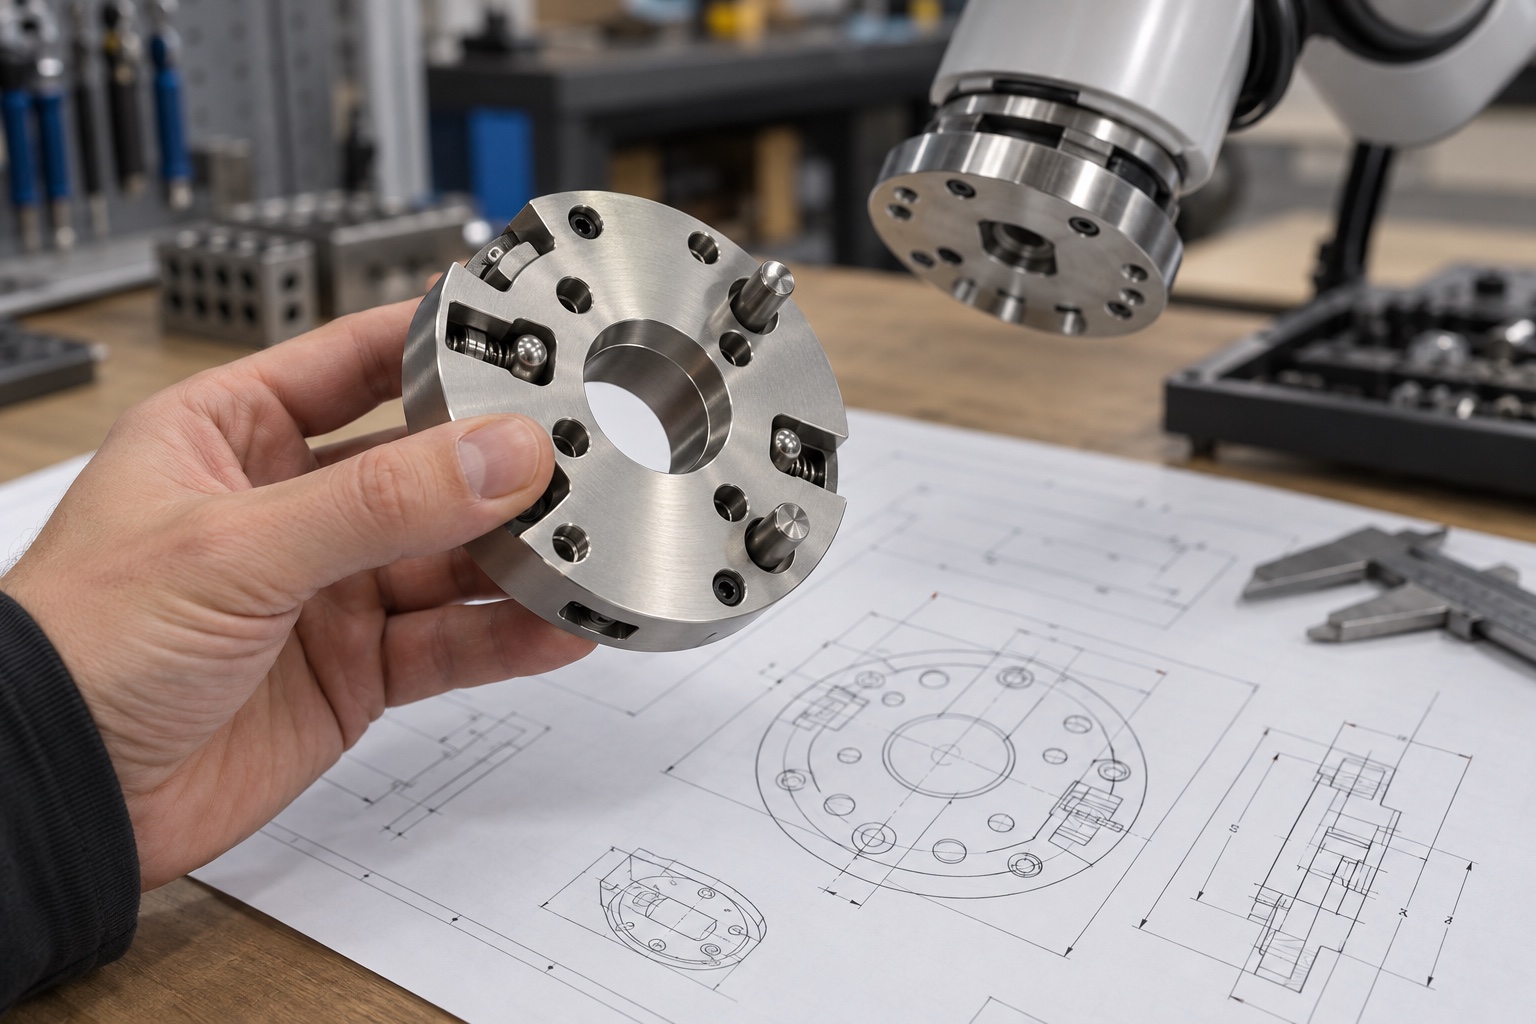
快换系统通常由机器人侧主盘和工具侧副盘配对,定位销、止口、锁紧面与连接端面共同决定姿态。两件若分别使用不相关的工艺基准,单件检测合格也可能装配偏心。应以贴合端面和中心定位结构建立统一坐标,关键孔与锁紧特征尽量在同一装夹加工,并用配对检具或实际组件验证交换性。
定位销孔或锥面控制重复定位,但配合过紧会增加插拔阻力和卡滞风险,过松又会降低刚度。加工时关注孔径、圆度、中心距、对端面的垂直度以及两个定位结构的方向约束。精加工前确保零件温度与夹紧状态稳定,使用精镗、铰削或磨削达到要求,并依据表面处理和长期磨损预留合理配合。
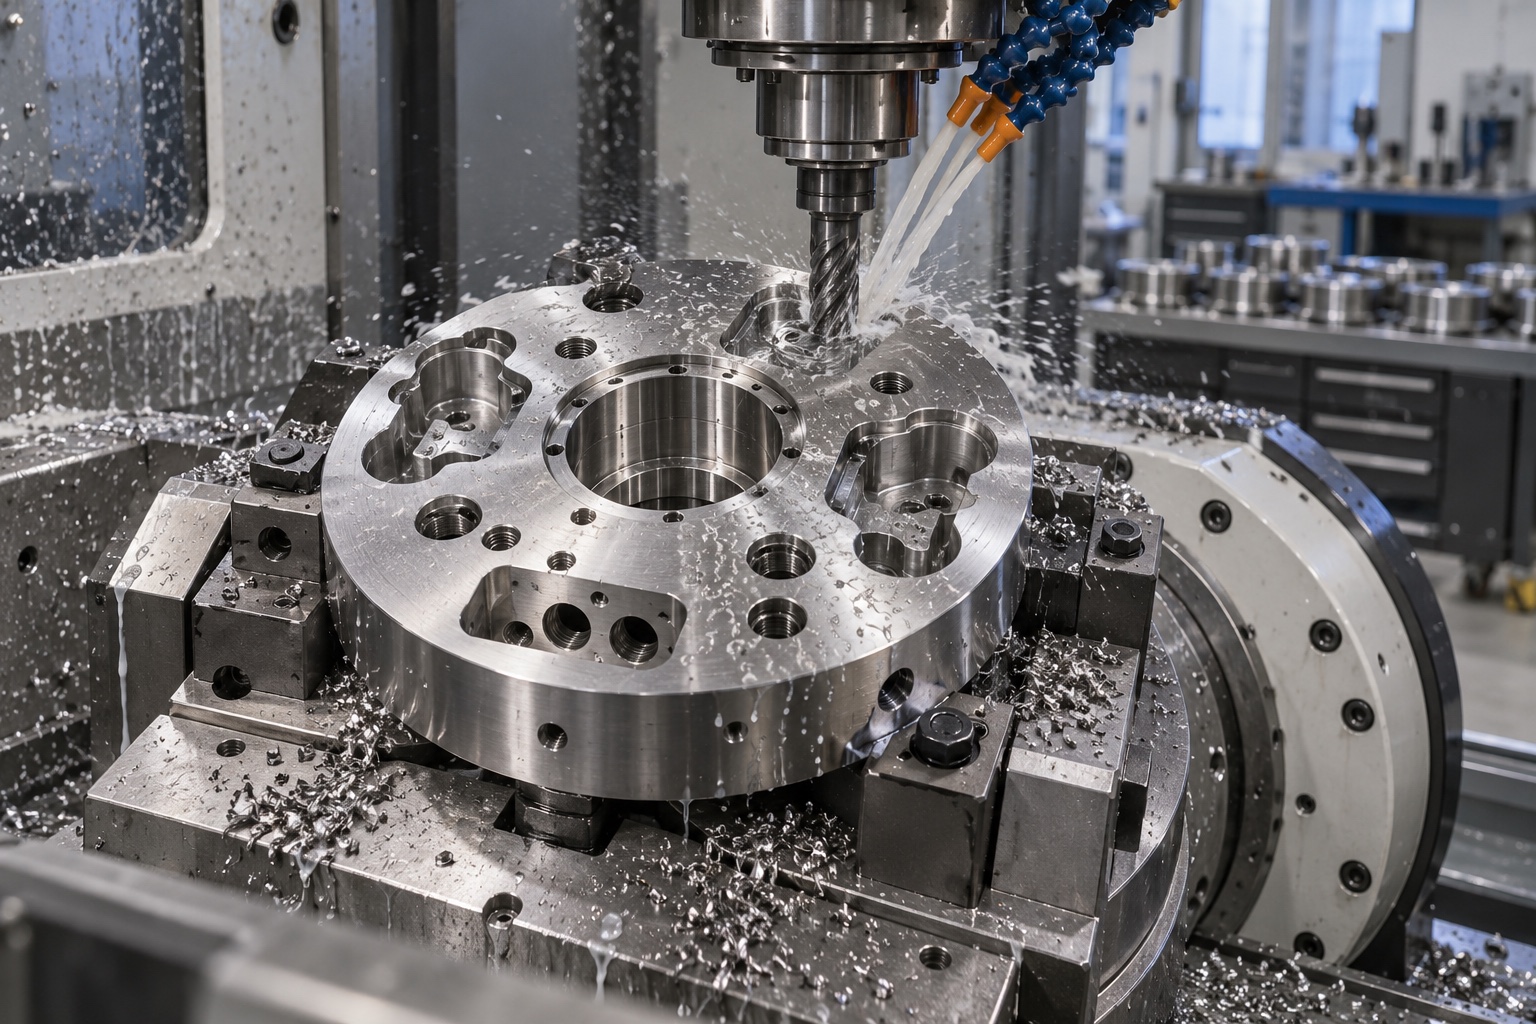
锁紧机构通过凸轮、滚珠或楔面把轴向驱动力转化为夹紧力。轮廓误差、表面波纹或多组槽深不一致,会造成受力不均和重复定位漂移。复杂曲面宜采用多轴加工并保持刀具接触稳定,精加工后检测轮廓和相位位置。棱边去毛刺要受控,既防止刮伤密封件,也不能过度倒钝影响有效接触面积。
快换盘常集成压缩空气、真空或冷却介质通道。交叉孔、螺纹接口和密封槽应避开主要承载区域,并确保内部去毛刺和清洁。密封槽尺寸与端面平面度共同决定压缩量,过深可能泄漏,过浅则增加装配力。加工后根据工作压力进行保压或泄漏测试,确认多次连接后接口仍能可靠复位。
17-4PH热处理可能引起轻微尺寸变化,表面硬化、钝化或涂层也会改变配合边界。关键定位孔和锁紧面应明确是在处理前还是处理后达到最终尺寸。批量工艺可通过试样建立补偿值,处理后复检硬度、孔径、端面与轮廓。对不允许覆盖的定位面和密封区域,应在图纸和工艺卡中明确遮蔽要求。
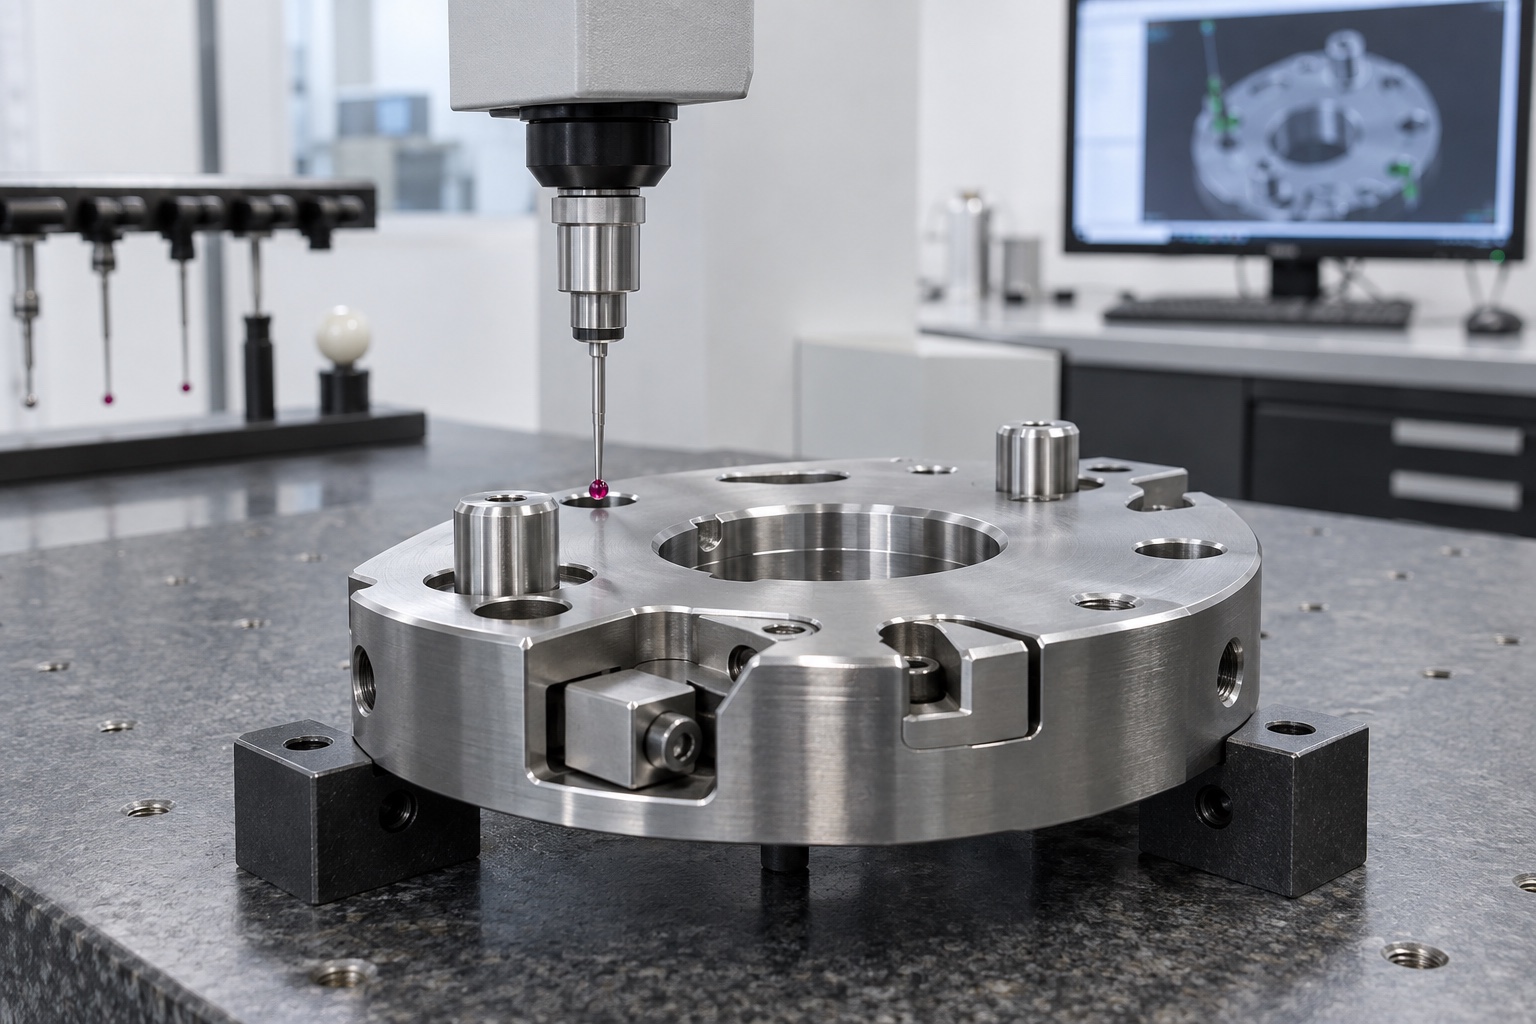
三坐标用于检测孔系位置、端面平面度、止口同轴度和凸轮轮廓,粗糙度仪确认贴合面与锁紧面质量。功能检验需使用配对件重复连接,记录定位偏差、锁紧行程和释放状态。对于承载较高的应用,还应按约定进行拉脱力、弯矩或循环测试,把尺寸结果与实际锁紧能力关联起来。
样机阶段常采用成对调整,但批量系统必须考虑任意主盘与工具盘之间的交换。工艺上固定基准、刀具补偿、热处理批次和检测程序,并使用标准检具验证接口。若客户允许分组配对,应清晰标识并记录;若要求完全互换,则需要更严格地控制定位特征和锁紧机构的统计波动,避免后期维护依赖人工挑配。
机器人末端快换盘加工的核心,是让定位、锁紧、承载和气路在反复连接中保持一致。明确材料状态,统一配对基准,精确控制定位孔与凸轮轮廓,再通过气密和循环试验验证功能,才能把单套样件转化为可交换、可追溯的小批量产品。
17751118438
24小时服务热线
扫码添加微信
备注"公司+姓名"
tanghangyun@oemach.com
邮箱