半导体真空机械手支撑指连接驱动端与末端承载区域,需要在高速运动、真空和洁净环境中保持稳定位置。为降低惯量,零件常采用长悬臂、减重窗口、叉形端和薄肋结构。TC4钛合金比强度高,但大比例不对称去料会释放残余应力,夹紧和切削热也会引起弯曲。加工重点是控制自由状态下的直线度、扭转和末端空间位置。
图纸评审应确定驱动端安装孔、端面和方向孔作为基准,末端叉口、支承面和小孔均相对该坐标评价。仅测量局部厚度无法判断机械手运动精度,必须关注安装端到末端的高度差、平行度和角度。
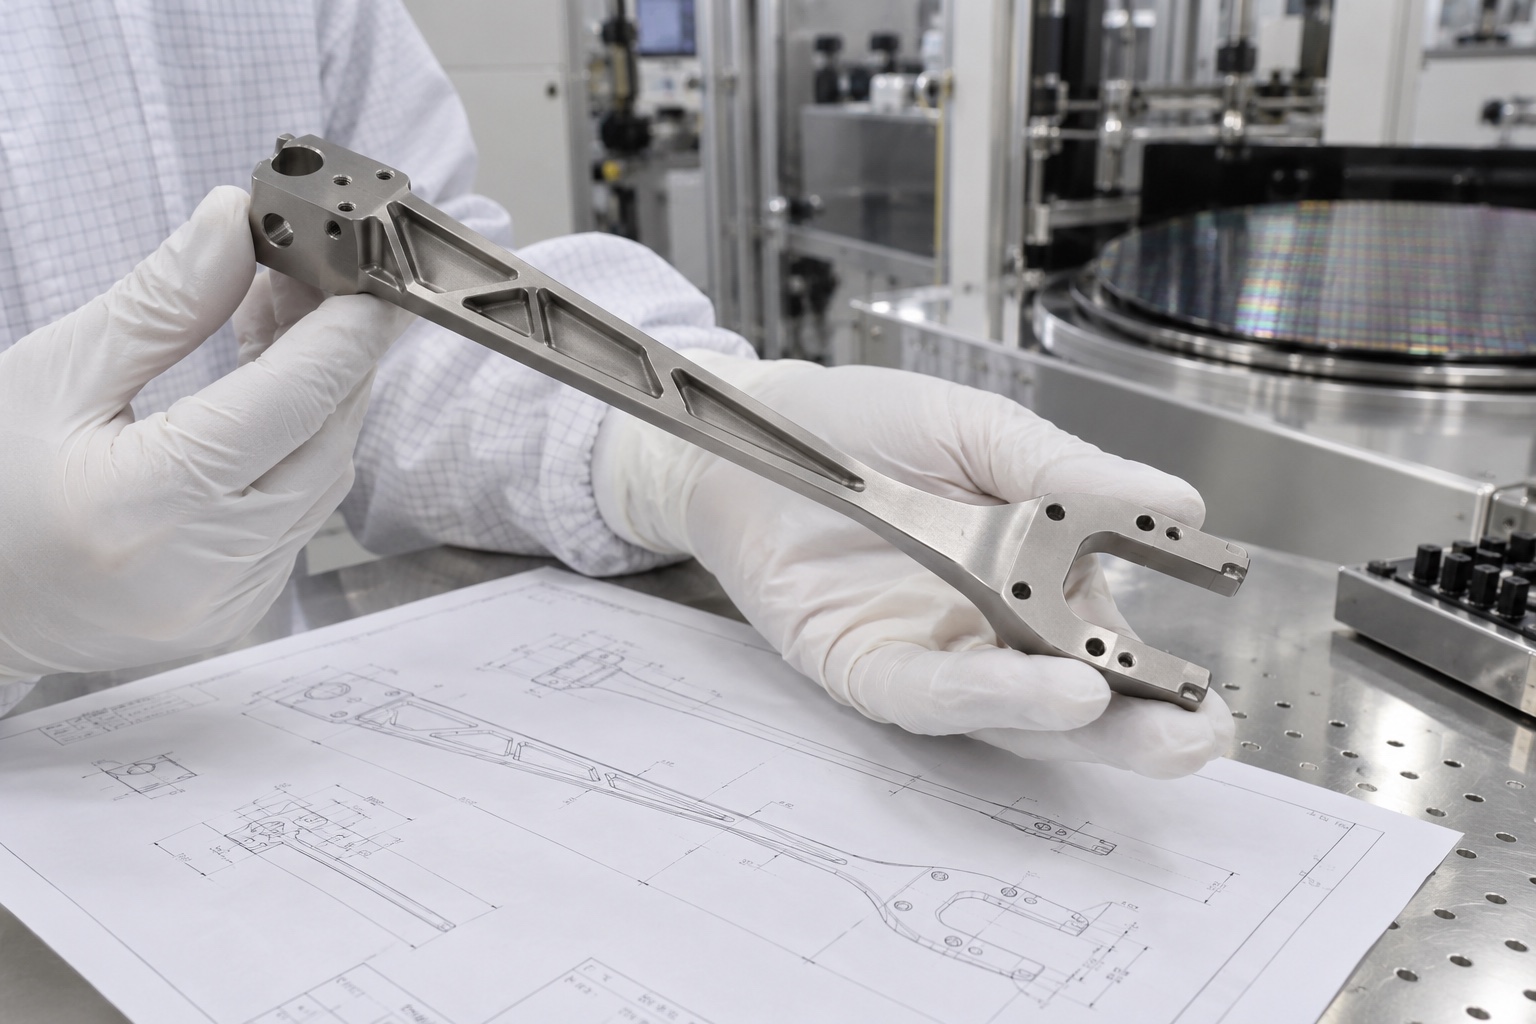
长臂轮廓中的减重窗口、筋条和过渡圆角影响刚度。编程前应检查刀具可达性和局部薄弱区,避免在同一侧集中去料。对于超出常规量程的尺寸,要提前设计检测支承和延伸基准。
毛坯状态和材料方向会影响加工后的形变。粗加工保留均匀余量,并采用两面交替、对称路径逐步形成窗口和外形。粗加工后松夹、冷却并复测,再重新建立安装端基准。必要时安排稳定化过程,而不是一次加工到最终厚度。
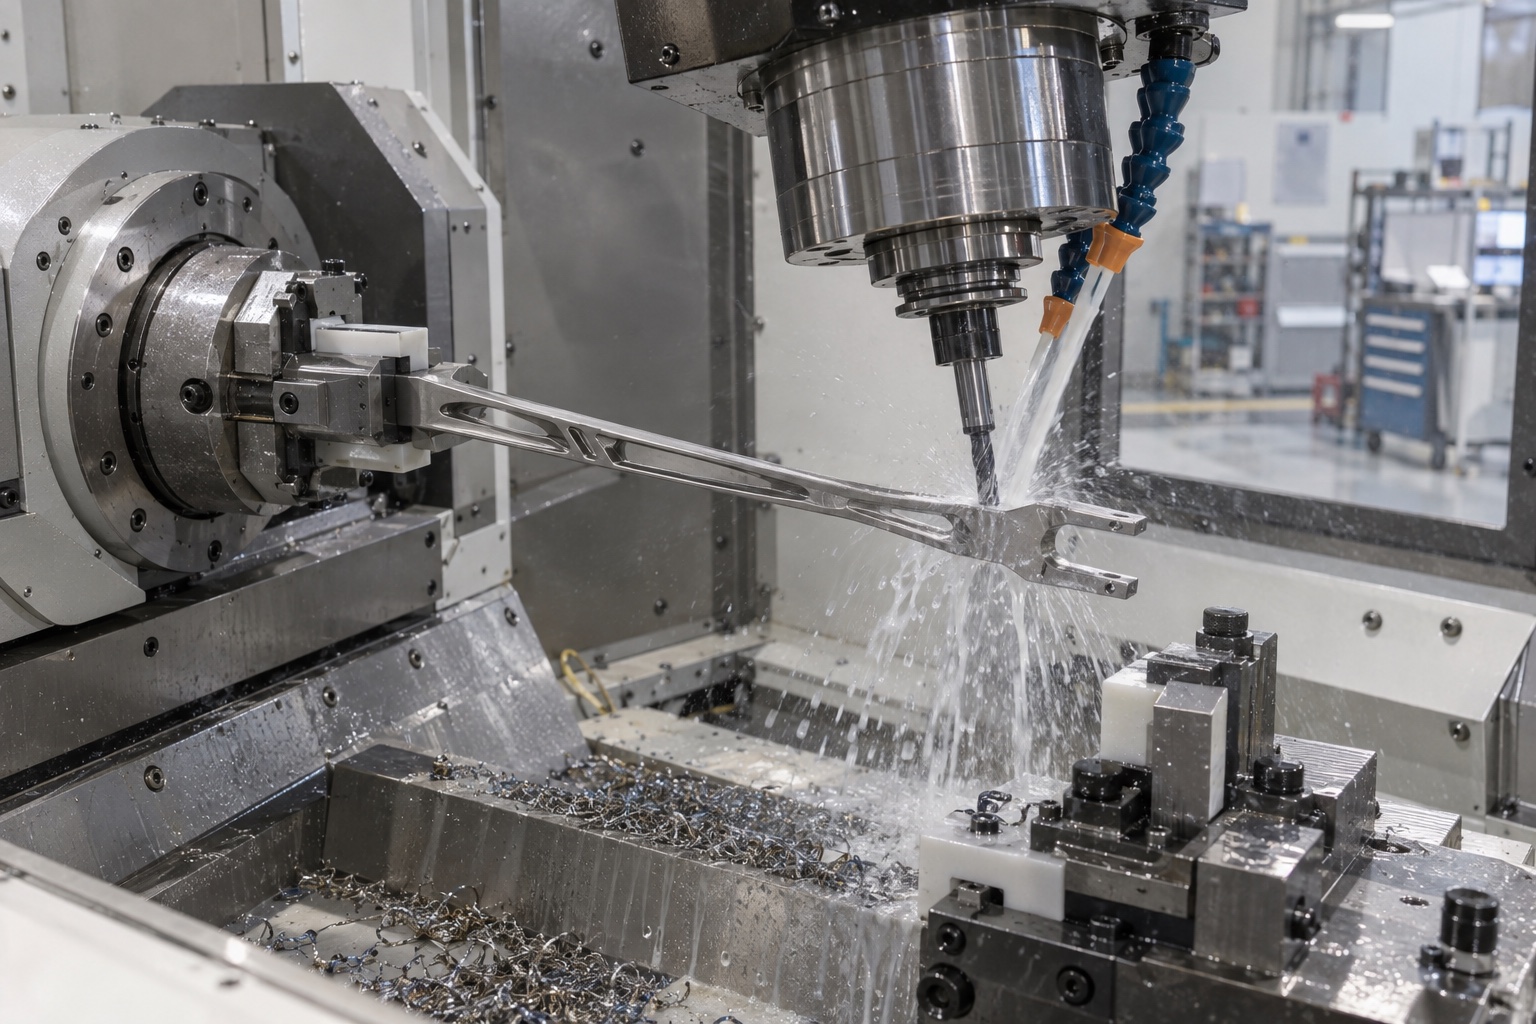
夹具应在安装端和若干刚性节点提供支承,不能用过大压力强行压平整根长臂。精加工时减少刀具悬伸和径向力,薄筋两侧交替加工。末端叉形结构最后以同一装夹完成两侧轮廓和定位孔,降低叉口间距与对称误差。
零件在夹具上可能显示平直,松夹后才出现回弹。关键平面度、直线度和扭转应在自然支承、恒温后的自由状态测量。三坐标以安装端建立坐标,沿长臂设置多截面测点,再评价末端高度、叉口间距和孔位。
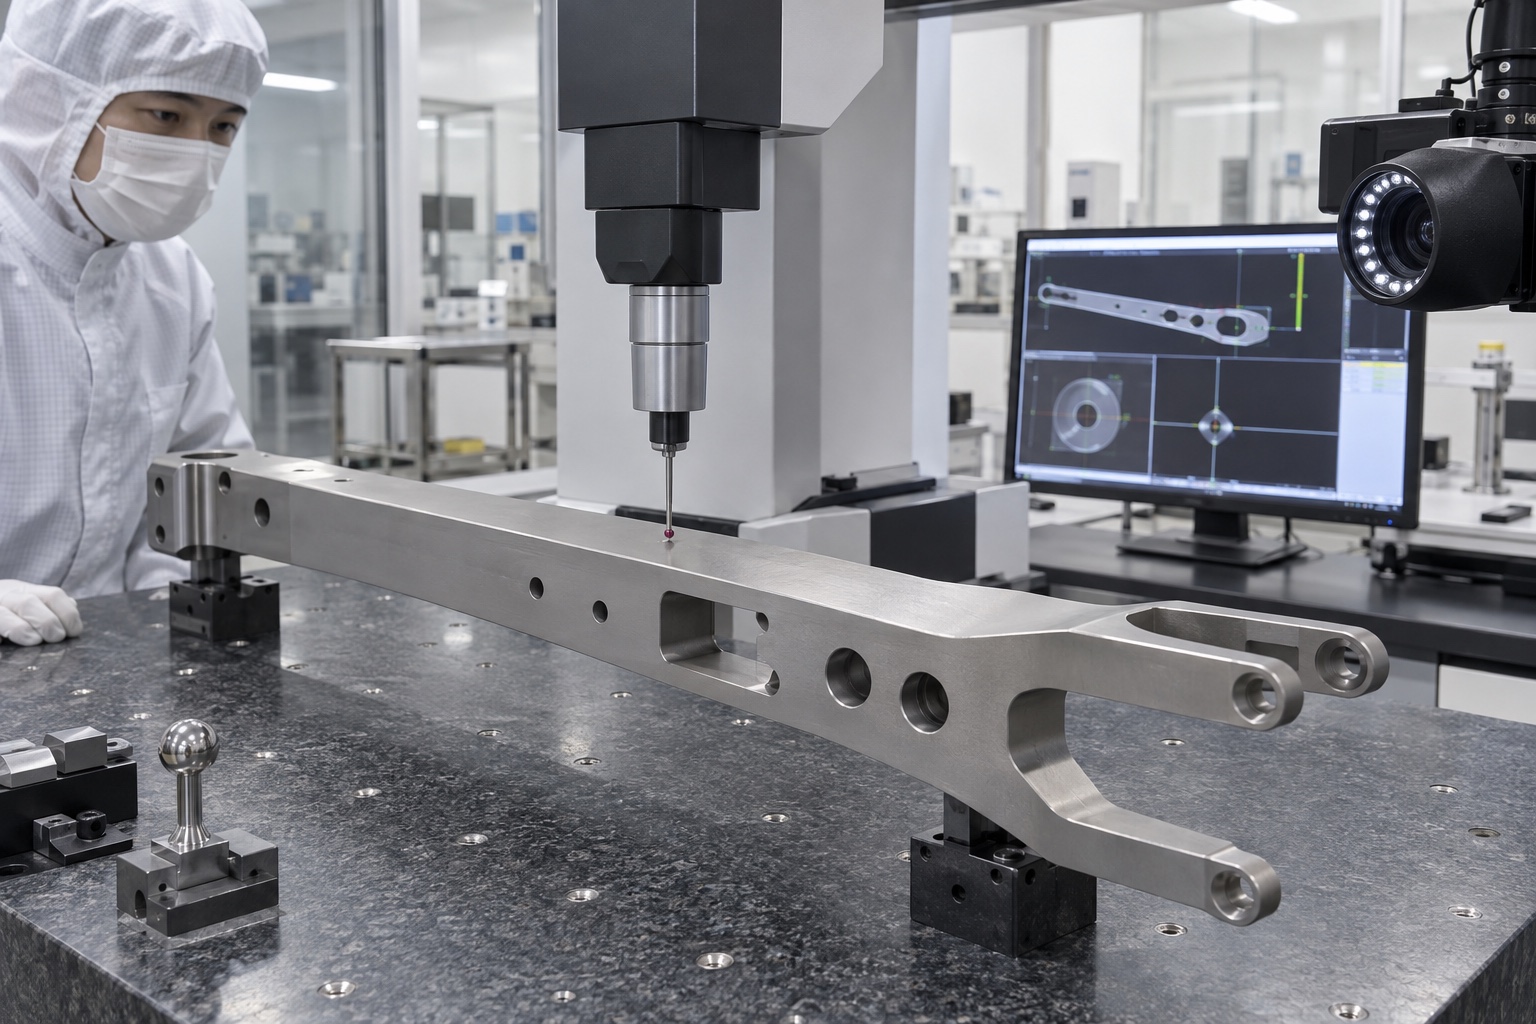
测量支点本身不能使长臂弯曲。可使用三点支承或图纸规定姿态,接触测力保持稳定;薄端区域结合影像测量。首件报告中记录支承位置和测量方向,后续批次才能比较趋势。
支撑指末端可能安装陶瓷垫或其他接触件。安装孔、沉台和支承面的高度差决定载具姿态。加工后应使用实际垫片或模拟件试装,检查紧固后是否引入局部翘曲。所有锐边和残屑要受控清除,避免污染或划伤载具。
真空设备零件还需确认清洗、烘烤和包装要求。加工油、指纹和抛光残留不能依赖最后简单擦拭解决。加工、去毛刺、清洗、检验和包装应形成分区流程,孔槽内部无残屑。
每件产品记录自由状态变形、末端高度和关键孔位。若数据持续向同一方向漂移,应检查毛坯批次、去料顺序、刀具负载和夹具支承,而不是仅在程序中补偿。补偿只能修正稳定偏差,不能解决随机回弹。
首件可在模拟安装座上按规定扭矩锁紧,测量末端高度、叉口平行度和重复装拆后的坐标变化。若末端安装陶瓷垫或真空吸附附件,应连同附件重量与紧固力进行验证。对于长臂零件,还可在规定姿态下检查自重挠度,使加工检测数据与设备实际运动状态建立对应关系。
真空机械手支撑指的精度来自材料、结构、加工与检测的共同控制。以安装端统一基准,分阶段释放应力,在自由状态验证末端位置,并按洁净规范交付,才能让小批量零件在设备中保持一致运动性能。
17751118438
24小时服务热线
扫码添加微信
备注"公司+姓名"
tanghangyun@oemach.com
邮箱